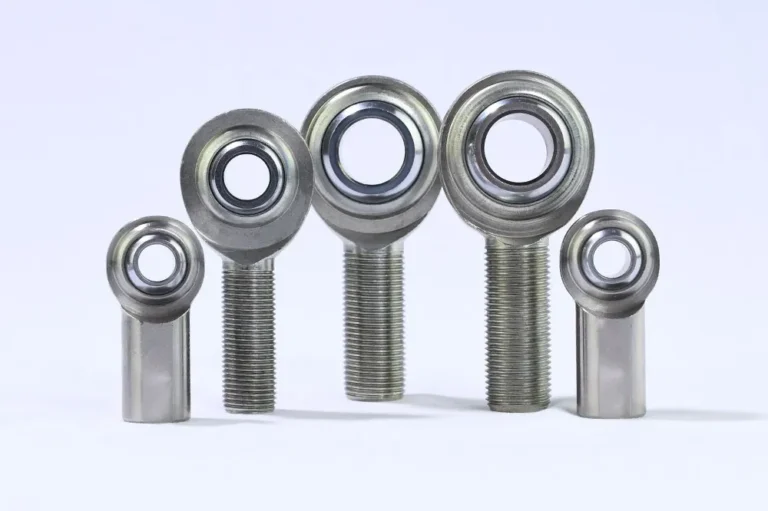
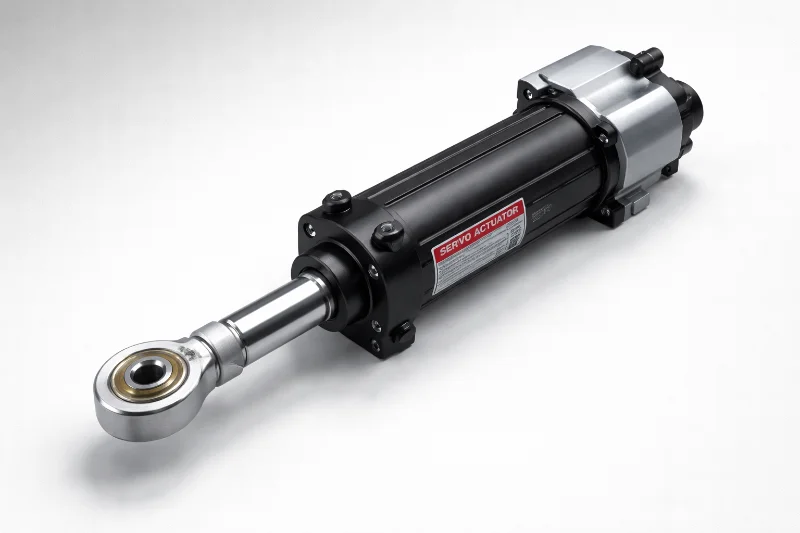
伺服执行器连杆的运行条件会暴露部件选型中的每一个弱点。机架挠曲、热膨胀、动态载荷以及安装公差,在静态机械中尚可过关,到了伺服驱动系统里却会变成精度误差。坐在连杆枢轴点上的 Rod End 要承受这一切——而它的选型却常常是规格表上最后才考虑的事。
大多数部件清单把 Rod End 当作五金件,而不是工程决策。这种态度会在现场性能中现出原形:过早磨损、回差增大、定位精度丢失——再怎么调控制器也无济于事。下文将逐一剖析真正决定 Rod End 能否在伺服应用中站得住脚的选型因素——从载荷分析开始,但绝不止步于此。
为什么伺服环境要求更高
静态机械和低循环机构用普通 Rod End 尚可应付,因为它们很少把部件逼到极限。伺服驱动的连杆则是另一回事。高循环载荷、动态力反向与严格位置公差的组合,构成了一个严苛的环境,而大多数标准 Rod End 规格并非围绕它而制定。
复合载荷是常态,不是例外
在典型的伺服执行器连杆中,Rod End 很少承受纯轴向或纯径向载荷。实际发生的是轴向推力、力矩载荷和侧向力的组合——随执行器循环而在大小和方向上不断变化。这种复合状态使轴承接触应力远高于单轴载荷额定值所暗示的水平。
ISO 12240-1 基于孔径、本体长度和球径之间特定的几何关系,为球面滑动轴承和 Rod End 提供了静态和动态载荷额定值。但它不会自动考虑复合载荷系数。对伺服应用而言,显式计算当量负载值得多花这一步:只要存在中等大小的轴向分量,当量动载荷 P 就可能比纯径向载荷 Fr 高出 20–40%。这一余量足以把一个临界选型推向规格不足。
高循环滑动接触下的使用寿命
伺服系统的循环次数是静态或低频机构永远无法企及的。工业机器人或包装机上的一根伺服轴可以连续达到每分钟 60–100 次循环,在设备整个使用寿命期内累积数百万次摆动循环。这正是常见概念性错误出现的地方:Rod End 是以滑动接触方式工作的球面滑动轴承,而不是滚动轴承。它们不会因次表面疲劳而失效,而是磨损坏的。
相关参数是 pv 值——接触面压力(p,单位 MPa)与滑动速度(v,单位 m/s)的乘积。大多数 Rod End 制造商会公布 pv 极限和基于磨损的使用寿命图表。伺服应用的正确做法是:对照制造商的额定 pv 极限,以滑动距离或小时数计算预期使用寿命,再验证其超过维护周期目标。如果计算显示磨损寿命只有 2,000 小时而机器 24/7 连转,那么现场更换将在第一次计划维护之前很久就到来。
错位补偿:是功能,不是公差
Rod End 内部的球面轴承允许球体在额定角度范围内相对壳体倾斜——常见为 ±7° 至 ±15°,取决于设计和孔径。在伺服应用中,这种补偿承担着静态规格未能体现的真实工程功能。
安装错位始终存在
理论上,伺服执行器与其连接的连杆完全对中。实际上,机加工安装面有平面度公差,孔位会累积叠加误差,即使做工精良的总成也达不到几何上的完美。一台以 ±0.1 mm 枢轴定位精度安装在钢架上的伺服执行器,会在 Rod End 处产生可测量的角度误差。在这种条件下,刚性连接会在执行器轴上产生侧向载荷,并在连杆中造成应力集中——最终表现为执行器内部直线轴承表面上的磨损痕迹。
Rod End 的错位容量可以吸收这些误差,而不会在系统中产生反作用力。这不是旷量,而是有意设计的柔性,用于保护伺服执行器免受其内部轴承额定范围之外的侧向载荷。
结构挠曲与热膨胀
受载时,机械连杆的结构构件会挠曲。挠曲量常常只有零点几毫米,但它在 Rod End 枢轴处产生的角度误差是真实存在的。差异化热膨胀又雪上加霜:钢制执行器壳体与铝结构机架的膨胀速率不同。对于在环境温度启动与 60–80°C 运行温度之间循环的机器,这种尺寸变化会消耗掉任何刚性连接中相当一部分可用轴承游隙。
Rod End 的错位补偿可以被动地化解这两种效应,而不会在连杆中产生载荷尖峰。特别是在力控伺服应用中,意外的载荷瞬变会影响控制器性能——因此被动错位吸收的价值不只是保护硬件。
材料与衬层选择:让性能匹配维护现实
金属对金属 Rod End 与 PTFE 衬层 Rod End 之间的选择归结为三个因素:运行载荷、环境和维护可达性。没有放之四海皆准的答案。
金属对金属:承载能力更高,需要润滑
标准钢对钢 Rod End——淬硬铬钼(Cr-Mo)钢本体、渗碳淬硬或镀铬球体——在给定孔径下提供最高的承载能力。金属接触区在持续载荷下能承受高表面压力而不变形。
局限在于对润滑的依赖。伺服连杆中的金属对金属 Rod End 需要定期补充润滑脂。干运转会显著加速磨损。在可达性好、有真实维护周期的安装场合,这是可控的。而在难以触及的位置——高位龙门系统、封闭式机器人关节、多轴腕部总成——它就会变成一种维护负担,在部件选型时很容易被低估。
PTFE 衬层:免维护,但有实际限制
PTFE 复合衬层压入轴承 Race,提供自润滑接触面。在典型伺服载荷下——大致低于 Rod End 静态载荷额定值的 35–40%,取决于具体衬层几何——PTFE 衬层 Rod End 无需外部润滑即可获得实用的使用寿命。衬层向球体表面转移一层薄膜,形成稳定的低摩擦界面,能很好地应对伺服连杆典型的摆动运动。
代价是承载能力和温度范围。与同孔径的金属对金属版本相比,衬层受压限制了有效载荷额定值。而温度规格常常在这里被引述错误:PTFE 复合衬层——包含粘接树脂和纤维增强——标准工业品的实际工作温度上限约为 120–150°C。这远低于纯 PTFE 基材的降解温度,因为把衬层粘接到 Race 上的胶粘剂才是限制因素,而不是 PTFE 本身。对于靠近热源的伺服应用、焊接机器人或剧烈热循环环境,请向制造商核实衬层实际的额定温度。不要依赖基材数据。
对标准工业环境中的大多数伺服执行器连杆而言,PTFE 衬层 Rod End 既能覆盖载荷要求,又消除了润滑排程问题。这笔交换通常是值得的。
维护现实检验:如果某个 Rod End 在现场难以检修,那么一个以静态载荷容量 65–70% 运行的 PTFE 衬层版本,比一个得不到所需润滑的金属对金属版本更有价值。按实际维护实践做规划,而不是按理想维护时间表。
标准 Rod End 是为结构连杆设计的。它们承载并提供铰接,但其轴承总成在制造时带有内部游隙。在伺服系统中,这个游隙就是闭环控制回路里的回差——而回差造成的问题是任何增益整定都修不好的。
精度等级与回差:伺服特有的变量
标准级与精密级
标准级 Rod End(按 DIN 648 或同等标准)带有内部轴承游隙。在一般连杆应用中,这有其用途:容纳尺寸变化、吸收安装不精确、为偏载提供缓冲。而在伺服连杆中,每一微米游隙都会表现为位置反馈回路中的死区。控制器发出运动指令,执行器响应,而机械死区产生一个看似滞后的位置误差——在较高的回路增益下引发 hunting 振荡。
精密级 Rod End 通过更严的制造公差来解决这个问题,并且在许多设计中还采用受控预紧,完全消除内部游隙。预紧在装配时施加:外圈被压入到使球体处于轻微压缩状态的几何位置,在消除全部旷量的同时仍允许额定范围内的角向位移。代价是摩擦力矩增大、回路刚度略升。对伺服定位应用而言,这通常是净收益——更刚性的回路响应更快,而适度的摩擦增加相对于执行器额定力微不足道。
本体尺寸精度
除了内部轴承游隙,Rod End 本体的尺寸精度同样重要。孔径——与连接销或轴的接口——在伺服应用中应达到 h6 公差或更严。Rod End 杆身上的螺纹旋合应对照配合件核实;较长杆身上累积的螺距变化会带来轴向位置不确定性,最终在末端执行器上表现为重复性误差。
对于要求亚毫米级位置重复性的应用,在来料检验时核查完整尺寸链——螺纹跳动、孔同心度——是精密机械制造的标准做法。在大批量生产中,这由供应商通过统计过程控制来管理。在小批量精密机械制造中,逐件验证更为常见。
Rod End 在真实伺服系统中的出现位置
工业伺服系统涵盖多种多样的配置。Rod End 依每个应用的运动学要求以不同形式出现。
机器人关节连杆
在串联臂工业机器人中,Rod End 常见于腕部和肘部连杆——执行器输出在一系列角度位置上与从动连杆连接之处。高循环速率、多轴载荷路径和严格的精度要求,推动选型走向带预紧轴承的精密级 PTFE 衬层 Rod End。一些机器人制造商指定专有精密关节,几何上沿用 Rod End 结构但公差比标准样本件更严——本质上是标准部件的定制认证版本。
CNC 机床机构
在 CNC 机床上,Rod End 出现在冷却液输送机构、换刀执行器和伺服驱动的夹具夹紧系统中——凡是伺服驱动的运动需要铰接连接的地方。载荷要求往往较高,循环速率相对机器人应用则属中等。金属对金属 Rod End 在这里很常见,维护计划与主轴小时数挂钩。
线性执行器输出连接
电动伺服线性执行器——精密工业定位的主力——常常在执行器输出端直接使用 Rod End。Rod End 既是执行器直线轴与从动机构之间的结构连接,又是错位吸收器。执行器制造商通常会在其力额定值的基础上乘以设计安全系数,给出推荐的 Rod End 规格。为了省钱或缩小外形尺寸而低于该规格选型,是制造早期现场失效的最可靠途径之一。
根据一份Rod End 与球面滑动轴承技术文档,在径向与轴向复合载荷下的当量动载荷遵循 P = XFr + YFa,其中 X 和 Y 是随几何而异的载荷系数。显式完成这一计算——而不是依赖简化应用表——是大多数正规伺服应用选型的起点。关于闭环定位系统中伺服部件选型更宏观的框架,国际自动化协会(A3) 发布的技术资源在伺服系统性能的语境下探讨了执行器连杆设计。
实用选型框架
五个步骤,一个都不能省。
第一步,计算实际当量负载。使用制造商的复合载荷公式(P = XFr + YFa)。单看执行器峰值力不是正确的输入——复合载荷产生的当量负载总是高于任何单一分量所暗示的水平。
第二步,进行寿命计算。用 Rod End 的动态载荷额定值和额定 pv 极限,以滑动距离或小时数估算磨损寿命,并验证其超过目标维护周期。对连续工况工业机器中的伺服应用,20,000 小时是一个合理的工作目标。
第三步,按维护现实选择衬层类型。不是按计划的维护时间表——而是按实际的现场可达性。难以触及的位置选 PTFE 衬层;润滑确实能按期执行的场合选金属对金属。
第四步,在控制回路有要求之处规定精密等级。如果回差出现在位置误差预算中,标准游隙 Rod End 解决不了问题,答案只能是精密级或预紧设计。成本溢价是真实的,但相对于 hunting 相关问题的现场服务成本而言微不足道。
第五步,核实完整尺寸链。孔径公差、螺纹精度、本体跳动。对高精度应用,在来料检验时规定并逐项验证。
SYZ Machine 制造面向工业伺服与自动化应用的精密 Rod End——提供 PTFE 衬层与金属对金属两种变体,孔径从 M6 到 M48。针对具体的伺服执行器集成需求,还可提供不锈钢本体、加长螺纹以及面向零回差应用的预紧设计等定制配置。
Rod End 不是伺服系统里最复杂的部件,但它是执行器精确受控输出与其所连接的一切之间的机械接口。把这个接口做对并不需要多么高深的工程,而是要求把载荷分析、寿命计算和精度要求逐一做完,不把任何一步当作可选项。这个领域的大多数现场问题,恰恰都源自于此。