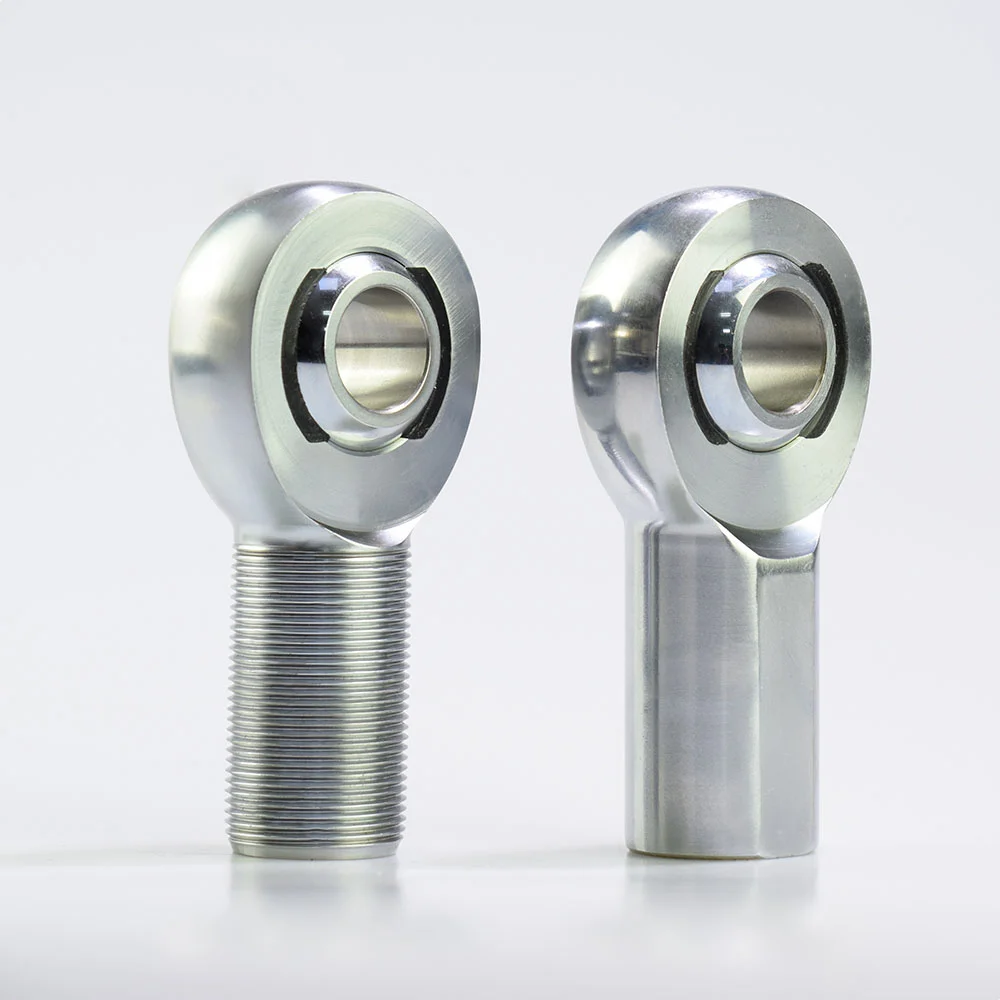
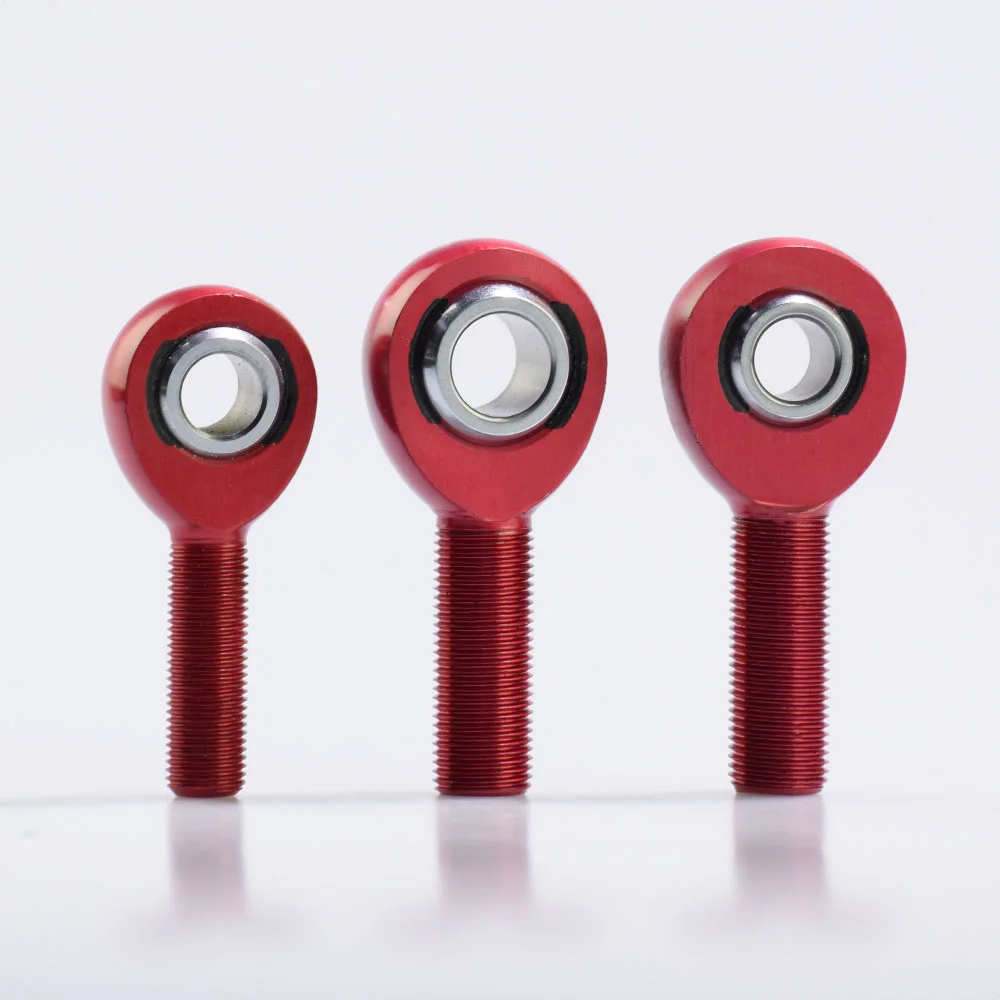
直线执行器自润滑 Rod End
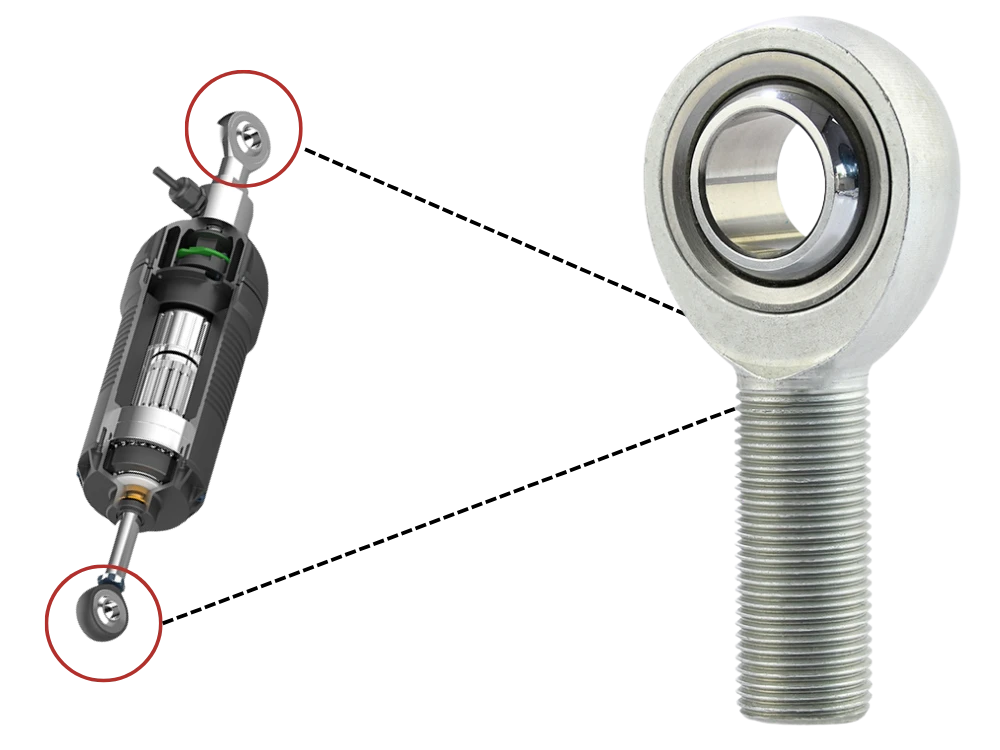
核心解决方案 人形机器人
衬垫式自润滑 Rod End 是先进机器人关节的行业标准。以下是它成为您设计关键之选的原因。
零维护,无风险
采用固体转移膜机制持续润滑,消除油脂泄漏和低温凝固风险,显著降低运营成本。
紧凑轻量
结构简单,免去笨重的润滑系统,优化机器人的功率重量比,完美适配狭小的关节腔体。
高频运动
特殊衬垫降低摩擦阻力并防止粘滑,确保快速换向和多自由度运动时顺滑、精确的控制。
耐久与韧性
专为恶劣环境设计,承载能力出色。耐腐蚀、耐磨、防尘,同时保持低噪音。
传统方案 vs. 自润滑方案
维护周期
每月
- 无
温度
范围
-10°C to
80°C
-50°C to
+180°C
重量影响
高(含油脂系统)
超轻
理想应用区域
- 踝关节俯仰与横滚关节
- 髋部旋转机构
- 肩部球关节
- 腕部驱动连杆
*兼容服务机器人所需的洁净室环境。
设计架构
结构应用
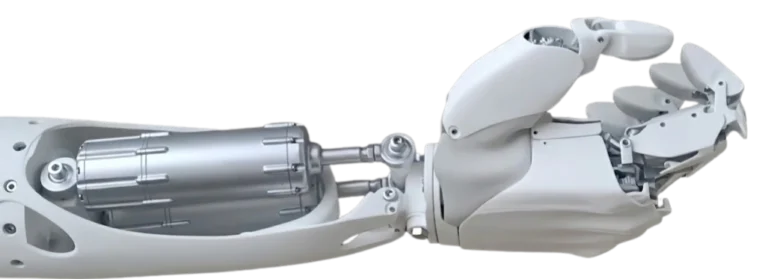
通过特定的关节构型优化人形机器人运动学。我们的 Rod End 在主连杆系统和专用线性混合系统中都至关重要。
结构应用
通过特定的关节构型优化人形机器人运动学。我们的 Rod End 在主连杆系统和专用线性混合系统中都至关重要。
旋转 + 连杆构型
这是人形机器人的主流构型,尤其用于 膝关节和踝关节。该架构使用旋转执行器通过刚性连杆机构驱动其他部件,同时兼具驱动和承载结构的作用。
结构紧凑
适合空间小、运动范围要求高的场合。
仿生控制
实现非线性、类人的运动轨迹。
双重功能
将驱动与承载功能合一,简化设计。
高刚性
承受较大的扭矩和反作用力。
成本效益
与复杂的齿轮系统相比,实施成本更低。
旋转 + 直线集成
在单一单元中集成旋转和直线自由度。对于 上身任务 至关重要,这些任务需要稳定性,如二头肌推举和站立平衡。
空间效率与力量
采用更长、更强的执行器,在受限空间内最大化输出力。
自锁能力
保持静态姿势时提供节能的稳定性。
视觉精度
最大限度减少手臂遮挡,改善机载视觉系统的视野。
为什么选择我们?
制造商与供应商
我们既是制造商,也是批发供应商,高效而专业地连接工厂能力与全球客户需求。
自有制造实力
凭借完整的自有加工和质量控制能力,我们可提供稳定的生产、快速打样,并灵活应对复杂的 Rod End 定制需求。
一体化采购支持
除 Rod End 之外,我们还协助采购相关机械零部件,提供一站式采购支持,减少客户的协调时间和成本。
可靠的服务与沟通
从快速响应询价到全程物流协调,我们的团队确保在项目全程及时更新进度、提供清晰的文件并保持顺畅沟通。
需要技术支持?
我们的专家可为您的机械应用提供快速响应、设计支持和产品匹配。