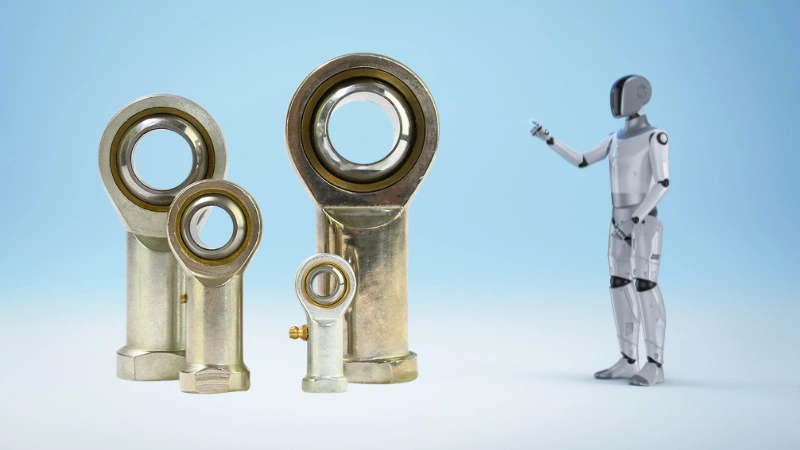
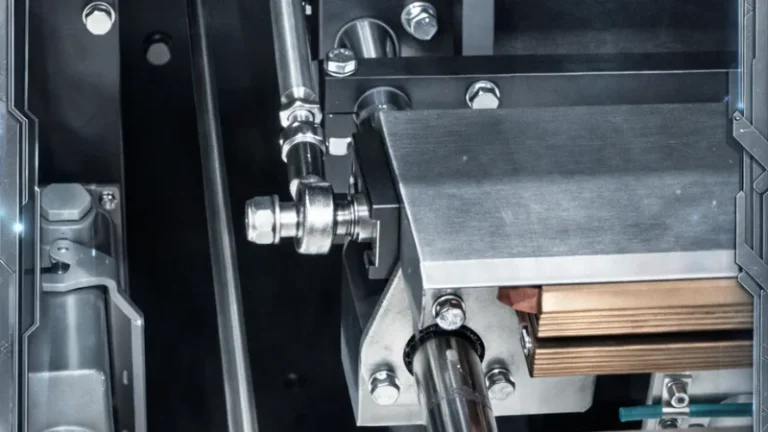
在人形机器人快速发展的领域中,人们往往把焦点放在人工智能(AI)和机器学习算法上。然而,让这些机器人能够模仿人类动作的机械部件同样关键,Rod End(也称 Heim Joint)就是其中一种不可或缺的部件。这些部件是人形机器人关节铰接的关键,使各个关节实现流畅、类人的运动。在不同类型的机器人关节构型中,旋转+连杆构型是 Rod End 最常见的应用场景。
什么是旋转+连杆构型?
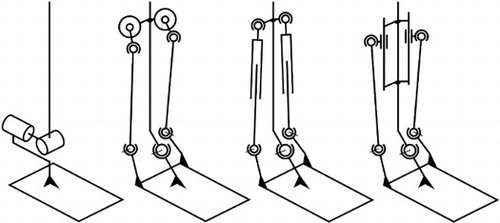
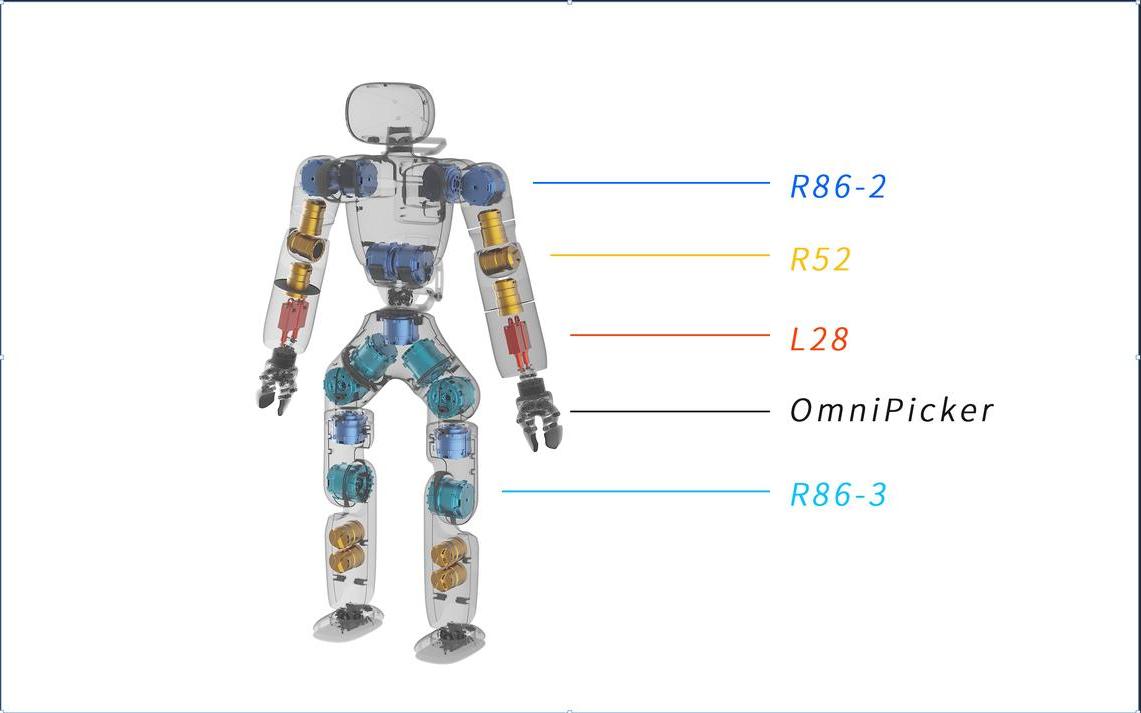
人形机器人通常综合使用旋转执行器和直线执行器,以优化身体平衡和运动惯量。这些机器人的关节主要有三种核心构型,其中旋转+连杆是使用 Rod End 的主要构型。
旋转+连杆构型:由旋转执行器与连杆机构组合而成。该系统将电机的旋转运动转化为直线或摆动的特定运动轨迹。它提供灵活性和动态性能,对人形机器人的关节铰接至关重要。
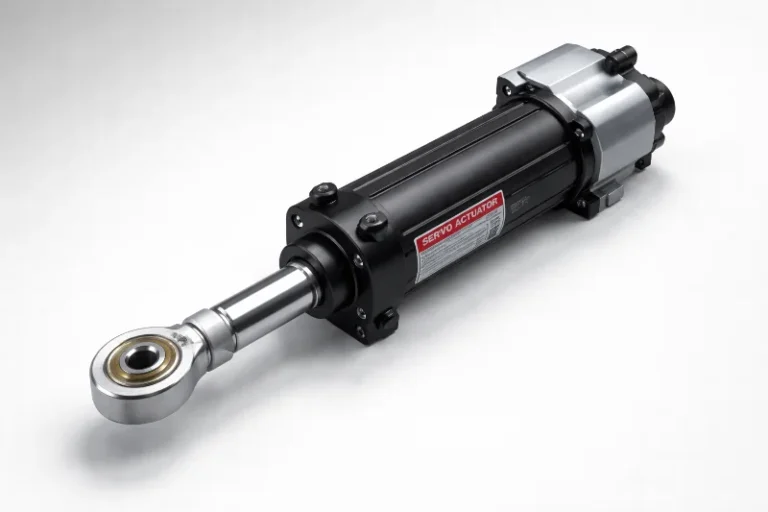
旋转+直线构型:该系统集成由电机驱动的行星滚柱丝杠或滚珠丝杠,将旋转运动直接转化为大推力直线运动。
旋转+旋转构型:这种构型依靠“电机+减速箱”系统实现纯旋转输出,常用于需要大角度旋转的关节,如肩关节或髋关节。减速箱保证了高扭矩密度和紧凑的布局。
其中,旋转+连杆构型在人形机器人关节铰接中应用最广,尤其是膝关节和踝关节等弯曲运动的控制。
为什么旋转+连杆构型最适合 Rod End?
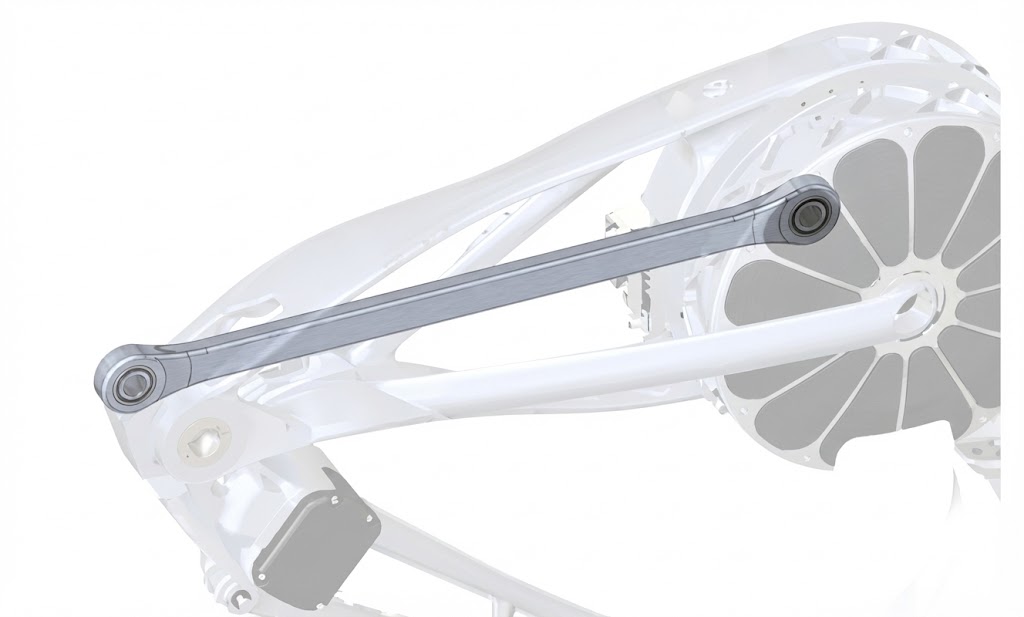
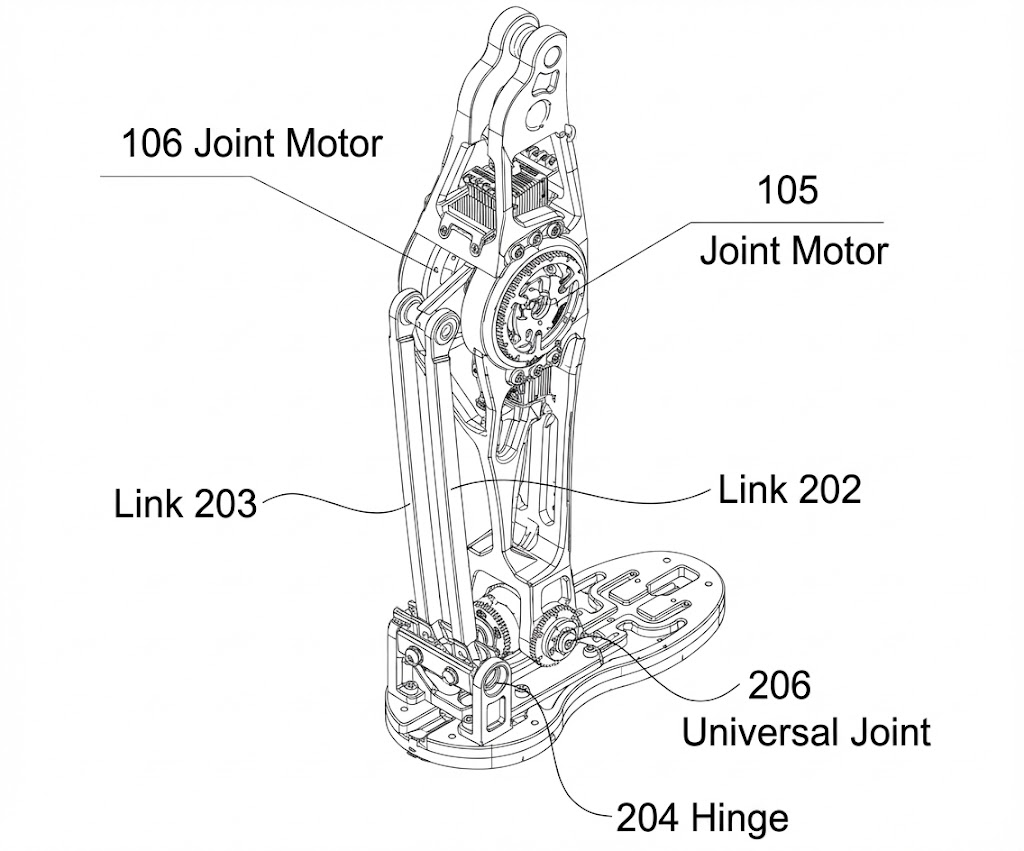
下面两张图展示了旋转+连杆构型在人形机器人中的实现方式。
旋转+连杆构型具有独特的优势,使其特别适合人形机器人。以下是它成为 Rod End 主要应用场景的原因:
结构紧凑:旋转+连杆构型设计紧凑,非常适合需要在狭小空间内实现大运动范围的场合,使人形机器人的空间利用更加高效。
双重功能:该系统既作为驱动部件又作为承力部件,简化了整体结构并减少了零件数量,使机器人设计更精简、复杂度更低。
轨迹可控:借助旋转+连杆机构,运动轨迹高度可控,能够实现更精确、更类人的非匀速运动。这对需要执行复杂多样任务的机器人至关重要。
高扭矩与反作用力承受能力:连杆系统的刚性结构能够承受很大的扭矩和反作用力,这对需要在不同条件下保持稳定并完成各种动作的人形机器人非常重要。
成本效益:与其他构型相比,旋转+连杆系统通常更具成本效益,因此成为许多机器人应用的首选。
Rod End 在旋转+直线构型中的应用
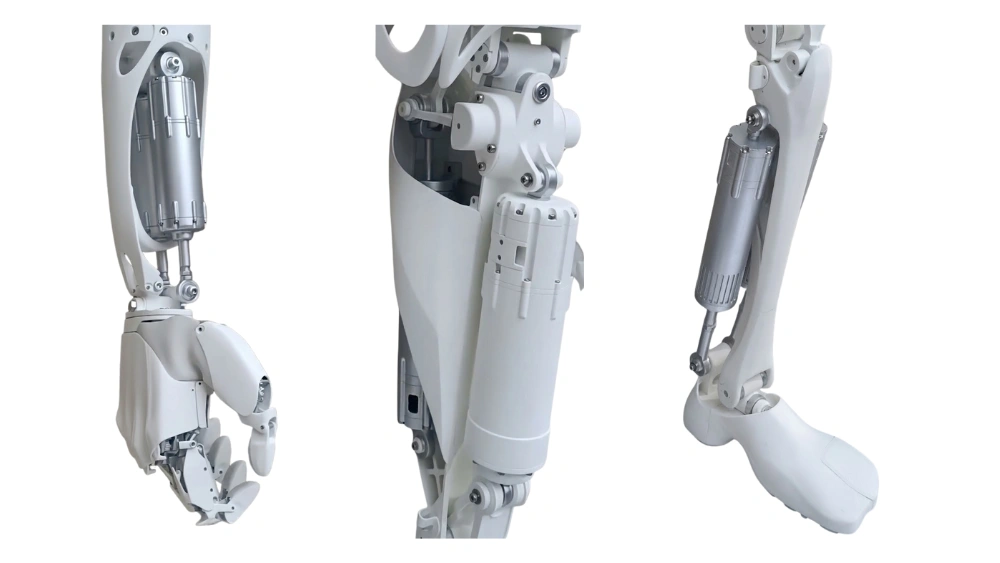
下图展示了小鹏 Iron 机器人手臂、腿部和大腿所采用的旋转+直线构型。
虽然旋转+连杆构型是 Rod End 在人形机器人中的主要应用,但旋转+直线构型也在部分部位使用 Rod End。这种构型在同一驱动单元内集成了旋转和直线运动自由度,适合需要高负载、稳定性、灵活性和感知反馈的任务。
旋转+直线系统有几个显著优势:
空间效率:能够在紧凑空间内使用更长、更强的执行器,从而获得更大的输出力。这对需要举起重物或在动态运动中保持平衡的人形机器人至关重要。
自锁能力:该系统中的直线执行器可设计为自锁式,提高运行过程中的能效和稳定性。
功能增强:该系统的设计使上臂推力更强(模拟肱二头肌)、手部运动自由度更高,并减少前臂对视觉反馈系统的干扰,提高机器人的视觉定位精度。
何时不需要 Rod End:旋转+旋转构型
另一方面,旋转+旋转构型通常不需要 Rod End。这种设置由两个或多个串联的旋转执行器(通常是伺服电机)组成,形成多自由度关节。每个执行器控制一个旋转自由度,执行器之间为固定约束。
旋转+旋转构型的主要优势在于能提供高自由度,可构建具有 2-3 个自由度的复合关节。这种构型让每个自由度都拥有独立的旋转控制,运动解耦程度高。
不过,旋转+旋转构型也存在一些缺点:
功耗高:多个电机同时运转会增加功耗,效率可能较低,尤其是在对能耗敏感的应用中。
惯量增大:多电机组合系统带来更高的转动惯量,可能对动态性能和运动速度产生不利影响。
结论
Rod End 是人形机器人中的关键部件,尤其是在旋转+连杆系统等构型中,它们既充当驱动机构又承担承载功能。它们能够提供可控、灵活、类人的运动,是实现人形机器人高性能动态运动不可或缺的部件。随着机器人铰接领域对高效、高性价比解决方案需求的不断增长,以及人形机器人技术的持续进步,Rod End 的作用只会越来越大。