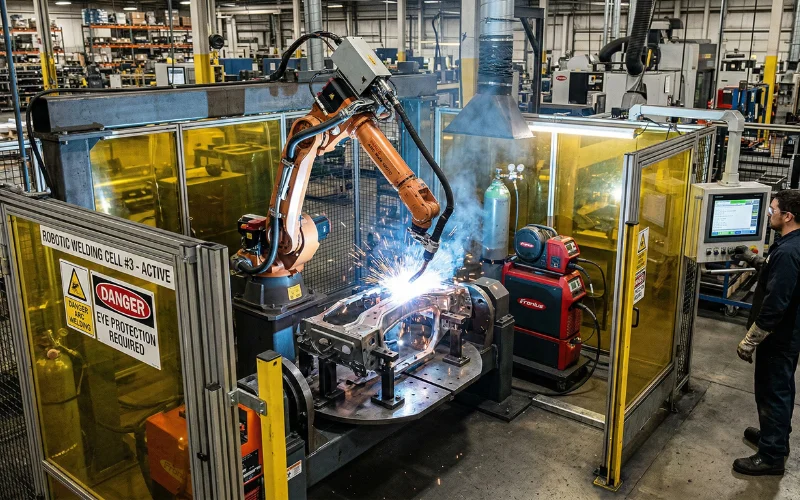
机器人焊接单元的精度取决于其最弱的机械环节。现代焊接机器人的重复定位公差为 ±0.05 至 ±0.1 mm——足够在整个生产班次中以手术般的稳定性完成焊道定位。但在大多数汽车和工业制造环境中,机器人的精度并不能一路传导到焊接接头。机器人和工件之间的某个环节把它消耗掉了。而这个环节是 Rod End 的概率,比夹具设计师预想的要高得多。
在焊接夹具的各个角落——枢轴点、夹紧臂、变位机连杆、调节机构——都有 Rod End 的身影。它们结构紧凑、承载受力,在设计阶段很容易被忽视——直到夹具投产三个月后开始焊出超差焊缝。到那时,问题往往被误诊为机器人漂移、工装磨损或热变形。Rod End 几乎从来不是人们最先检查的对象。
精度链问题:为什么每个关节都重要
机器人焊接夹具是精密运动系统。机械臂把焊枪定位在 ±0.05 mm 以内,夹具把工件保持在 ±0.1 mm 以内。而焊接接头处的累积公差——决定焊道能否落位的那个真实数字——是中间每一个机械环节误差的总和。
在典型的 BIW(白车身)夹具中,这条链包括定位销、夹紧臂、肘节机构和变位机连杆。每个环节都叠加公差,每个铰接关节都引入旷量的可能。包括 AIAG CQI-15 在内的标准所体现的行业通行做法要求,焊接接头定位保持在 ±半个焊丝直径以内——对标准的 0.045″ 焊丝即 ±0.022″(约 ±0.56 mm)。对铝制 BIW 作业所用更细的焊丝规格,这个窗口还会进一步收窄。
Rod End 在每个铰接关节处都参与这条公差链。选型得当、新安装的 Rod End 引入的旷量很小——但“很小”不等于零。标准工业 Rod End 带有明确的径向游隙,约 0.03 至 0.05 mm。在机器人重复定位包络仅 ±0.05 mm 的系统中,仅这一游隙就会消耗掉整个位置预算的相当一部分——这还没算任何磨损。在最高精度的焊接应用中,这值得在设计阶段就加以解决:零游隙或预紧型 Rod End 变体正是为这类机器人系统而生——在那些系统里,标准游隙从第一天起就在蚕食公差链。
磨损的 Rod End,或一开始就选小的 Rod End,会让情况迅速恶化。把回差乘以几个夹紧臂枢轴和一套变位机连杆,调试时还能保持 ±0.1 mm 的夹具,如今连 ±0.3 mm 都难以守住。机器人依然精准,夹具已经不是了。
焊接环境对 Rod End 的苛刻程度超过大多数机械应用
焊接夹具并不在受控条件下运行。它们不停循环——在大批量汽车生产中,一套夹具每个班次可能完成 4,000 到 6,000 次开合循环。每个循环之间:电弧辐射热的一次爆发、1,400–1,600°C 的焊接飞溅、电极接触的振动,以及夹紧动作的机械冲击。
大多数 Rod End 规格只涵盖静态载荷和错位角。专门讨论焊接环境中会发生什么的,就更少了。
热量、飞溅与热应力
飞溅落到 Rod End 上不只是污染问题——它是一个热事件。一颗落在轴承杯上或附近的飞溅颗粒会把热量迅速传导给周围的金属。PTFE 衬层 Rod End——高循环自动化的标准推荐——其衬层材料的连续工作上限约为 +120°C 至 +150°C,耐高温配方可达 +200°C。
在飞溅直接作用的区域,这一阈值可能在局部被短暂超过。实用的解决办法是有意设置屏蔽:布置金属护罩或防飞溅涂层来保护轴承杯区域。这不需要什么高深工程——只需要设计团队里有人在夹具落到车间地面之前,先想过飞溅的弹道。
夹具机架的热膨胀会带来一个相关问题。结构在生产中受热时,会对 Rod End 枢轴产生推拉——把轴向应力强加给主要为径向载荷设计的关节。如果没有角向浮动来吸收几何变化,连杆就会卡滞。选型时足够的错位角才能防止卡滞;只按载荷额定值选型解决不了这个问题。
杂散电流:没人写进 BOM 的失效模式
在接地路径不良或为间接接地的焊接单元中,焊接电流会寻找最容易的回路返回电源。这条路径有时会穿过夹具结构——以及路径上的任何金属枢轴点,包括 Rod End 轴承。
球体与 Race 表面之间即使很小的电弧事件也会造成点蚀。PTFE 衬层里几百次点蚀就能把它毁掉。钢对钢轴承在耐热方面稍好一些,但点蚀同样导致渐进性磨损退化。解决办法是接地纪律:确保焊接回路接地路径为直接接地并绕行夹具铰接关节,或者在 Rod End 与夹具电流路径之间增加电气隔离。这是夹具布线和设置问题,不是 Rod End 选型问题——但它造成的 Rod End 失效却常被归咎于规格或质量。
高循环机械疲劳
一套每班次循环 5,000 次、每天三个班次的夹具,在六个月的维护周期内累积约 270 万次载荷循环。这属于高循环疲劳范畴。静态载荷额定值——大多数 Rod End 规格的头条参数——对 270 万次循环下的表现只字未提。
角向错位补偿:真正把夹具维系在一起的东西
焊接夹具的安装从来没有几何上的完美。夹紧臂焊接定位时带有尺寸变化,执行器以微小角度安装。即使做工精良的夹具,其枢轴点也存在由装配公差累积而来的角度偏移。
Rod End 正是为应对这些而存在的。
标准 Rod End 依孔径和设计不同,可提供 ±6° 至 ±8.5° 的角向错位。高错位配置可达 ±25° 或更多。在这个包络内,球面球体自由转动,使相连的执行器或连杆能够运动,而不会把弯曲应力传递给轴或壳体。
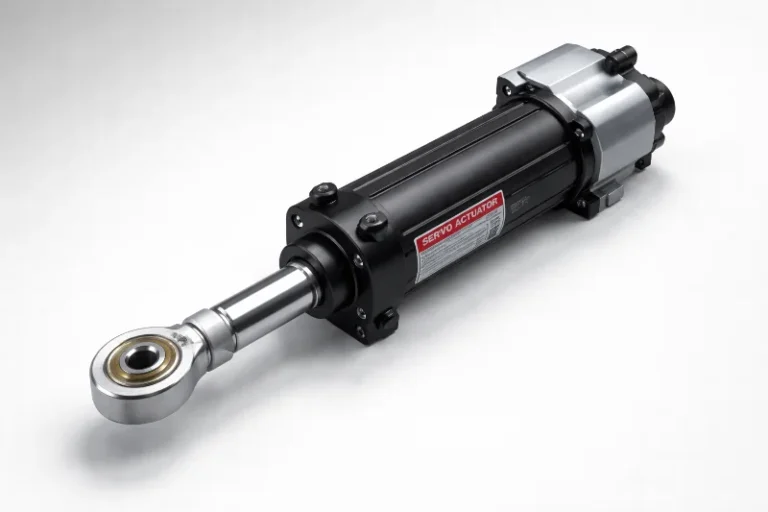
没有角向浮动,即使很小的装配错位也会侧向加载执行器轴。气缸活塞杆密封比预期更早失效,伺服执行器轴轴承磨损不均。夹具“坏得比该有的快”——这种抱怨在焊接单元维护中常见到近乎老生常谈——而 Rod End 关节处的角向侧向载荷往往是未被排查的诱因之一。
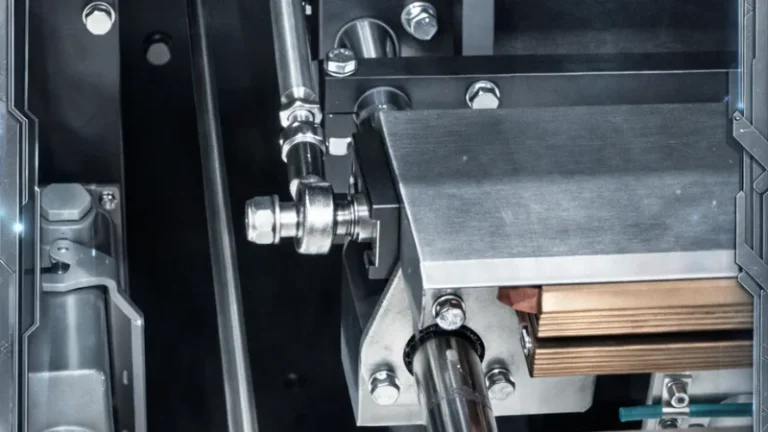
在多轴变位机连杆——BIW 线上用于在焊接工位之间调整工件朝向——中,Rod End 让连杆几何能够在变位机整个运动范围内吸收角度变化。这一点在协调运动焊接单元中尤为重要:变位机作为附加的机器人轴受控,连杆中任何卡滞都会直接转化为定位误差。
PTFE 衬层与钢对钢:决定维护频率的决策
焊接夹具 Rod End 选型中最关键的轴承界面决策,是 PTFE 衬层还是钢对钢(可加脂)。
为什么 PTFE 衬层主导高循环应用
PTFE 衬层 Rod End 在淬硬合金钢球体与 Race 之间使用一层薄薄的聚四氟乙烯。这层衬层免除了重新润滑——当焊接夹具中的轴承位置往往需要部分拆解夹具才能触及、而暴露于飞溅的润滑脂污染是维护负担而非已解决的问题时,这是现实所需。
一个值得了解的细节:并非所有 PTFE 衬层 Rod End 都一样。标准 PTFE 衬层变体采用粘结或喷涂涂层,适用于中等循环应用。对于每班次运行 4,000+ 次循环的夹具,PTFE 织物衬层轴承——衬层是编织复合材料而非涂层——提供高得多的耐磨性,才是持续高循环焊接环境的恰当规格。
在高循环焊接环境中,PTFE 的一致性与 PTFE 的存在同等重要。加脂钢对钢轴承的摩擦特性随循环而变化——润滑脂扩散、在高载荷区耗尽,最终放任金属对金属接触。PTFE 织物衬层则在数百万次循环中保持更稳定的摩擦系数。对夹具夹紧臂而言,这种一致性转化为更稳定的夹紧力——进而转化为更稳定的焊接接头间隙。
标准 PTFE 衬层 Rod End 可在 –30°C 至 +120°C 下可靠运行。耐高温配方可扩展至约 +200°C。
什么时候钢对钢是合理选择
对于大型结构焊接夹具中极重的夹紧载荷——车架纵梁、重型设备部件——钢对钢 Rod End 提供更高的极限静态承载能力。如果该位置确实可达、能按计划加脂,且循环次数低(比如每班 500 次以下),可加脂配置是可行的。
现实风险在于:生产环境中,那些“需要”润滑的位置很少按计划得到润滑。其结果——Rod End 干运转、磨损加速、旷量出现——太常见了,举证责任应该落在钢对钢一方。每班循环超过 1,000 次的任何应用,默认都应该是 PTFE 衬层。
选型检查点
在规定轴承界面之前,先回答三个问题:
- 正常维护窗口内,这个位置真的能够到、可以重新润滑吗?
- 每班循环多少次?500 次以下:钢对钢也许可行。2,000 次以上:PTFE 衬层是更稳妥的默认选择。
- 这个位置是否处于飞溅直接作用区?如果是:既要做轴承屏蔽,又要规定 PTFE 织物衬层。
载荷额定值、疲劳寿命与真正重要的安全系数
Rod End 的静态径向载荷额定值是球体或 Race 发生断裂的力。对焊接夹具应用而言,这只是下限——不是选型标准。
设计约束是疲劳寿命,不是峰值载荷
在循环数百万次的夹具中,工程问题不是“这个 Rod End 能扛住最大夹紧力吗?”——它几乎肯定扛得住。真正的问题是:Rod End 每个循环在额定载荷的百分之多少下运行,这个比例能否给出足够的疲劳寿命?
一般机械设计实践:预期超过 100 万次循环的 Rod End,把每循环工作载荷保持在静态额定值的 20–30%。对于超过 1,000 万次循环的应用——三班制 BIW 作业一年内即可达到——余量可能还需要更大,或者加大孔径。
以“峰值夹紧载荷 2 倍安全系数”来定 Rod End 尺寸的夹具工程师,解决的只是静强度。疲劳寿命需要另一套计算,而且通常需要更大的安全系数。
径向与轴向载荷方向
Rod End 按径向载荷额定——垂直于杆身轴线的力。轴向承载能力(沿杆身方向)通常只有径向额定值的 5–10%。无意间对 Rod End 施加轴向载荷的夹紧臂或连杆,会过早失效,看起来就像硬件有缺陷。正确的解决办法永远是设计几何,而不是换更强的部件:让轴承中心平面与功能载荷平面对齐。
关于 Rod End 载荷额定方法、安装方向和疲劳寿命估算的详细参考,New Hampshire Ball Bearings 的工程参考 对此有全面论述。
融会贯通:给焊接夹具工程师的选型框架
机器人焊接夹具的 Rod End 选型归结为三个因素,按优先级排列:
1. 匹配循环制度,而不仅仅是载荷。
计算预期的寿命循环总数。对于超过 100 万次循环的应用,Rod End 尺寸应保证每循环工作载荷不超过静态额定值的 25–30%。每班运行超过 4,000 次循环的夹具,应采用 PTFE 织物衬层配置。
2. 把 PTFE 衬层作为默认规格。
在焊接环境中,钢对钢 Rod End 背后的维护假设往往不切实际。PTFE 织物衬层配置消除了润滑这个变量——一旦被忽视,它造成的精度退化会被归咎于除 Rod End 之外的任何东西。
3. 按实际装配几何确定错位角。
标准 ±6–8° 能应对大多数夹具关节。角度行程更大的变位机连杆则需要核实。错位角规定不足会把应力转嫁给执行器轴——以与轴承磨损不同的失效模式损害夹具精度,后果却相似。
来自现场的另外两点:核实焊接接地路径不经过 Rod End 枢轴关节;对精度要求最高的夹具位置——那里标准轴承游隙相对系统公差预算不可忽略——规定零游隙或预紧型 Rod End。
在夹具公差管理方面,GD&T 位置度控制是控制累积公差链的标准方法。GD&T Basics 的公差叠加指南 是很好的入门参考。
SYZ Machine 供应孔径 M5 至 M30 的工业 Rod End——包括 PTFE 衬层自润滑配置、高强度铬钼钢变体以及面向腐蚀环境的不锈钢选项——尺寸公差适合精密自动化应用。非标准夹具几何可定制孔径与螺纹配置。