关于人形机器人的讨论往往聚焦于人工智能(AI)、深度学习和运动规划。然而,让这些机器人能够执行复杂动作的机械部件同样至关重要。其中一项关键部件就是 Rod End(也被称为 Heim Joint)。这些机械关节是人形机器人关节活动的核心,使机器人在各个关节上实现流畅、类人的运动。
对于机械设计、采购或供应链领域的专业人士来说,准确测算一台典型机器人需要多少个 Rod End 是一项关键计算。它是影响性能、制造成本和长期维护需求的核心部件。我们将分析其技术必要性,并根据当前行业设计实践估算数量。
Rod End 在人形机器人关节活动中的作用
既然使用的是标准电机,为什么还需要一种特殊的轴承?因为机器人的运动很少是简单的单轴旋转。人形机器人关节模仿人体解剖结构,必须承受标准滚动轴承无法有效应对的多方向复杂载荷。
传统滚动轴承只支持单轴旋转。相比之下,Rod End 凭借其球面滑动面,能够同时适应倾斜、角度偏差和沉重的多方向载荷。这种自调心轴承特性是实现机器人精准流畅运动的基础。
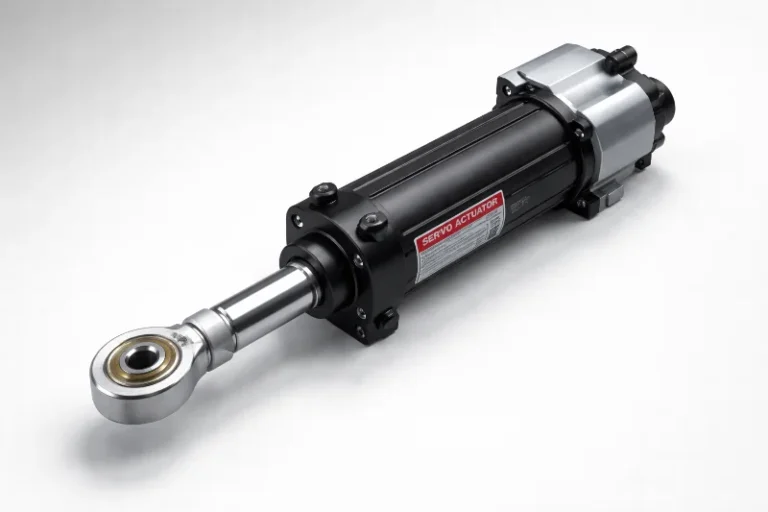
这种部件最常见的用法是集成到“旋转执行器+连杆”构型中(一个关键的语义关键词)。当旋转执行器(电机)与多连杆机构相连时,柔性铰接点是必不可少的。Rod End 提供了这种坚固而柔性的连接,把旋转动力转化为精准、复杂的直线或摆动运动,尤其是在膝关节和踝关节这类运动高度非线性的部位。
逐一拆解关键关节
Rod End 的总需求量从根本上取决于机器人的自由度(DOF)和运动学结构,具体来说就是人形机器人设计中执行器连杆的布置位置。
基于行业分析和对先进双足机器人设计的观察,我们可以推导出主要关节的估算数量。
注:由于机器人设计各不相同,以下数字是基于常见结构方案得出的、具有高度参考性的潜在数量。
上肢:肘部与腕部
要达到人类水平的灵巧性,需要精心的设计,而手腕正是 Rod End 的一个关键活动部位。
双臂合计(肘部 + 腕部):2(肘)+ 3(腕)= 每条手臂 5 个 Rod End。
下肢:踝部、膝部与髋部
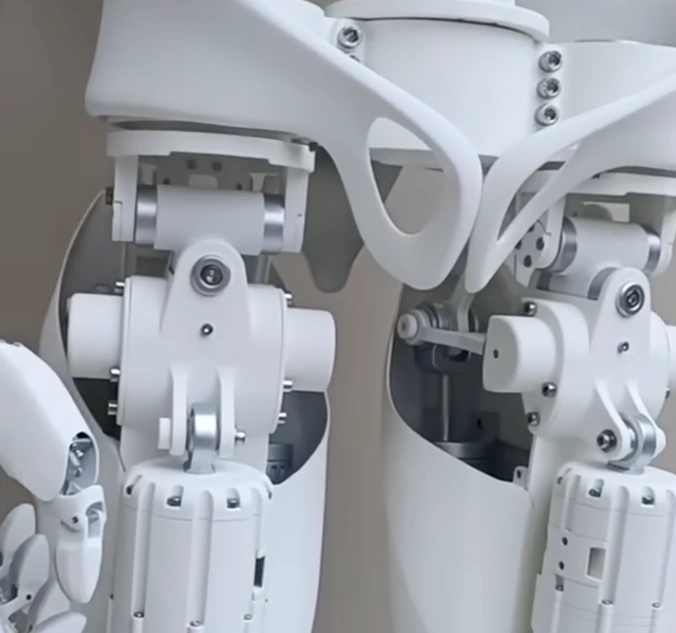
下肢关节承受巨大的冲击和应力,要求高径向承载能力和出色的抗冲击性能。这些部位是球面滑动轴承在机器人领域的主要应用场景。
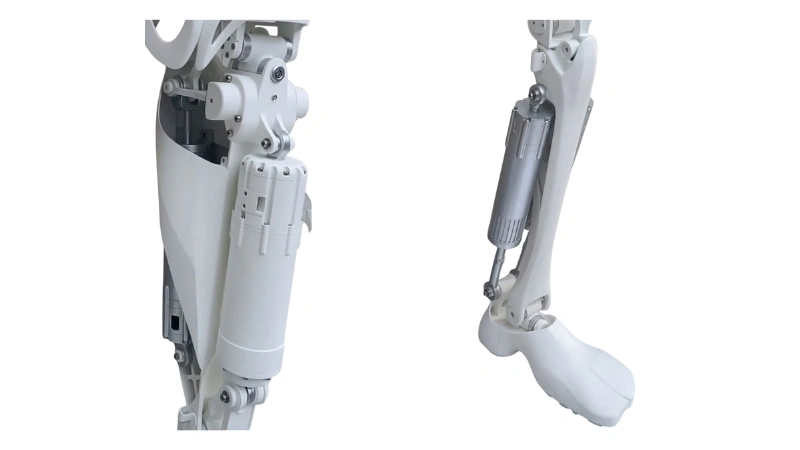
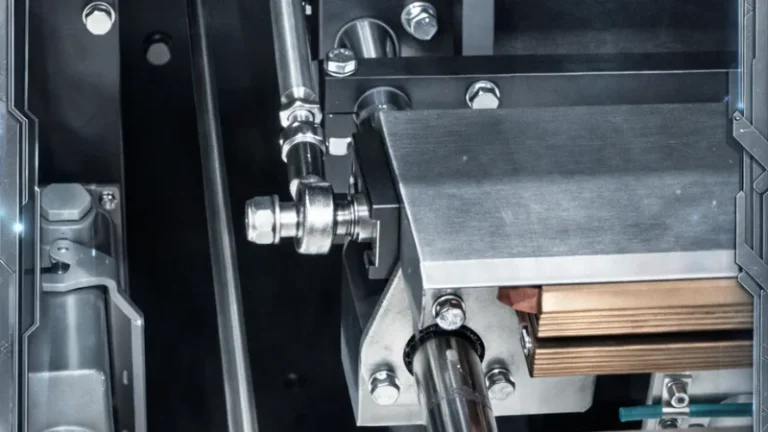
- 膝关节:通过分析仿生结构和多连杆机构(可参考公开渠道对先进膝关节的解析),单侧膝关节最多可能使用 5 个 Rod End。这个数量支撑着在行走、下蹲等高负荷动作中管理扭矩、载荷和运动轨迹的复杂连杆机构。
下图展示了 XPENG IRON 的踝关节和膝关节结构。
手指
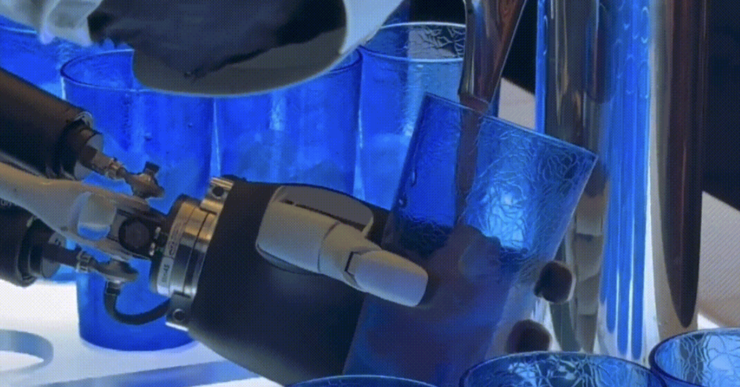
要实现真正的操作能力,就需要复杂的机械臂关节部件。
一个合理的总量估算
为了直接回答 “一台人形机器人需要多少个 Rod End?” 这个问题,我们基于上文讨论的单轴应用数量汇总了一个保守估算。这代表了一种合理的运动学模型(一个关键的长尾关键词),实际数字会因具体的人形机器人关节设计而有所不同。
一台在主要关节和双手中采用坚固连杆系统的人形机器人,保守估计大约需要 52 个 Rod End。
最后的思考
这里的主要洞见是:Rod End 虽然体积小,却因需求量巨大而成为物料清单(BOM)中的重要组成部分——每台机器人可能超过五十个,这将催生数十亿美元的销售机会。
对于选型这些部件的专业人士来说,选型标准非常具体:需要对机器人关节中的回程间隙和刚度有高度控制、出色的径向承载能力以及紧凑的设计。为机器人选择正确的自调心轴承,直接影响机器人的关节精度和长期运行可靠性。
随着人形机器人量产时代的临近(规模扩大到数百万台),对高质量、耐用且高性价比 Rod End 的需求将推动市场大幅增长。这些部件是实现下一代机器人先进能力的关键机械媒介。